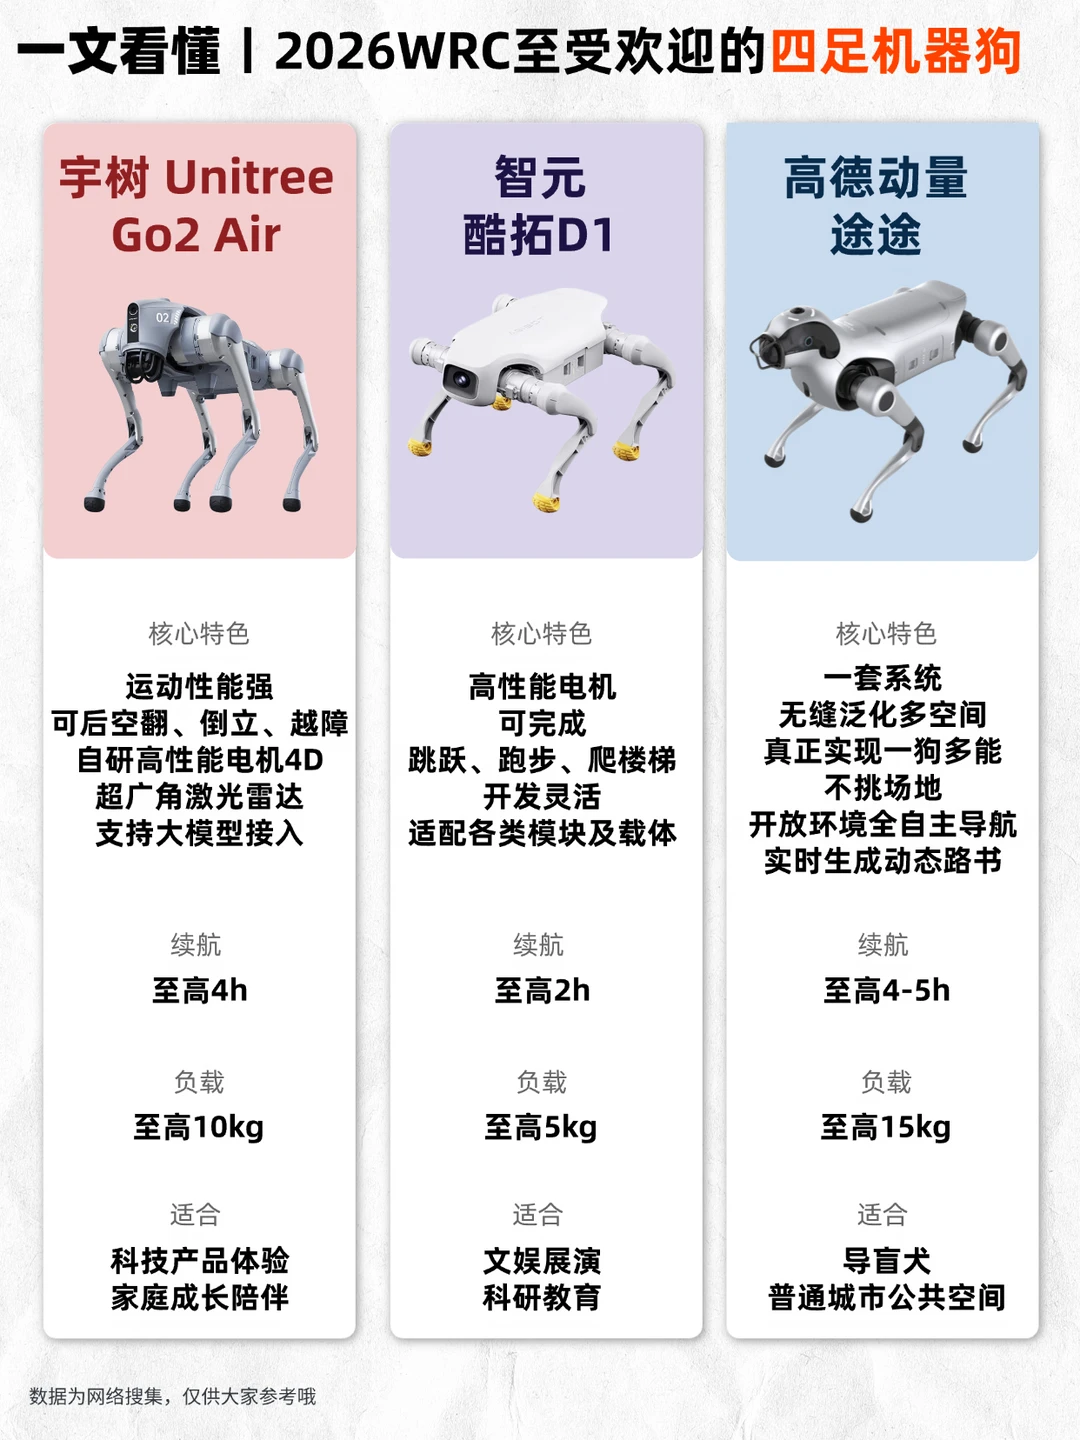
但最近看完2026WRC世界机器人大赛的现场演示,明显感觉到:四足机器人赛道已经彻底分家了!现在行业清晰分成两条完全不同的路线,一个拼体能,一个拼脑子。
>>路线A:运动天赋拉满的特技型机器狗
代表:宇树、云深处、智身科技
核心亮点:硬件和运动算法很强,跑跳、攀爬、复杂废墟地形通通拿捏,特技效果拉满,观赏性强
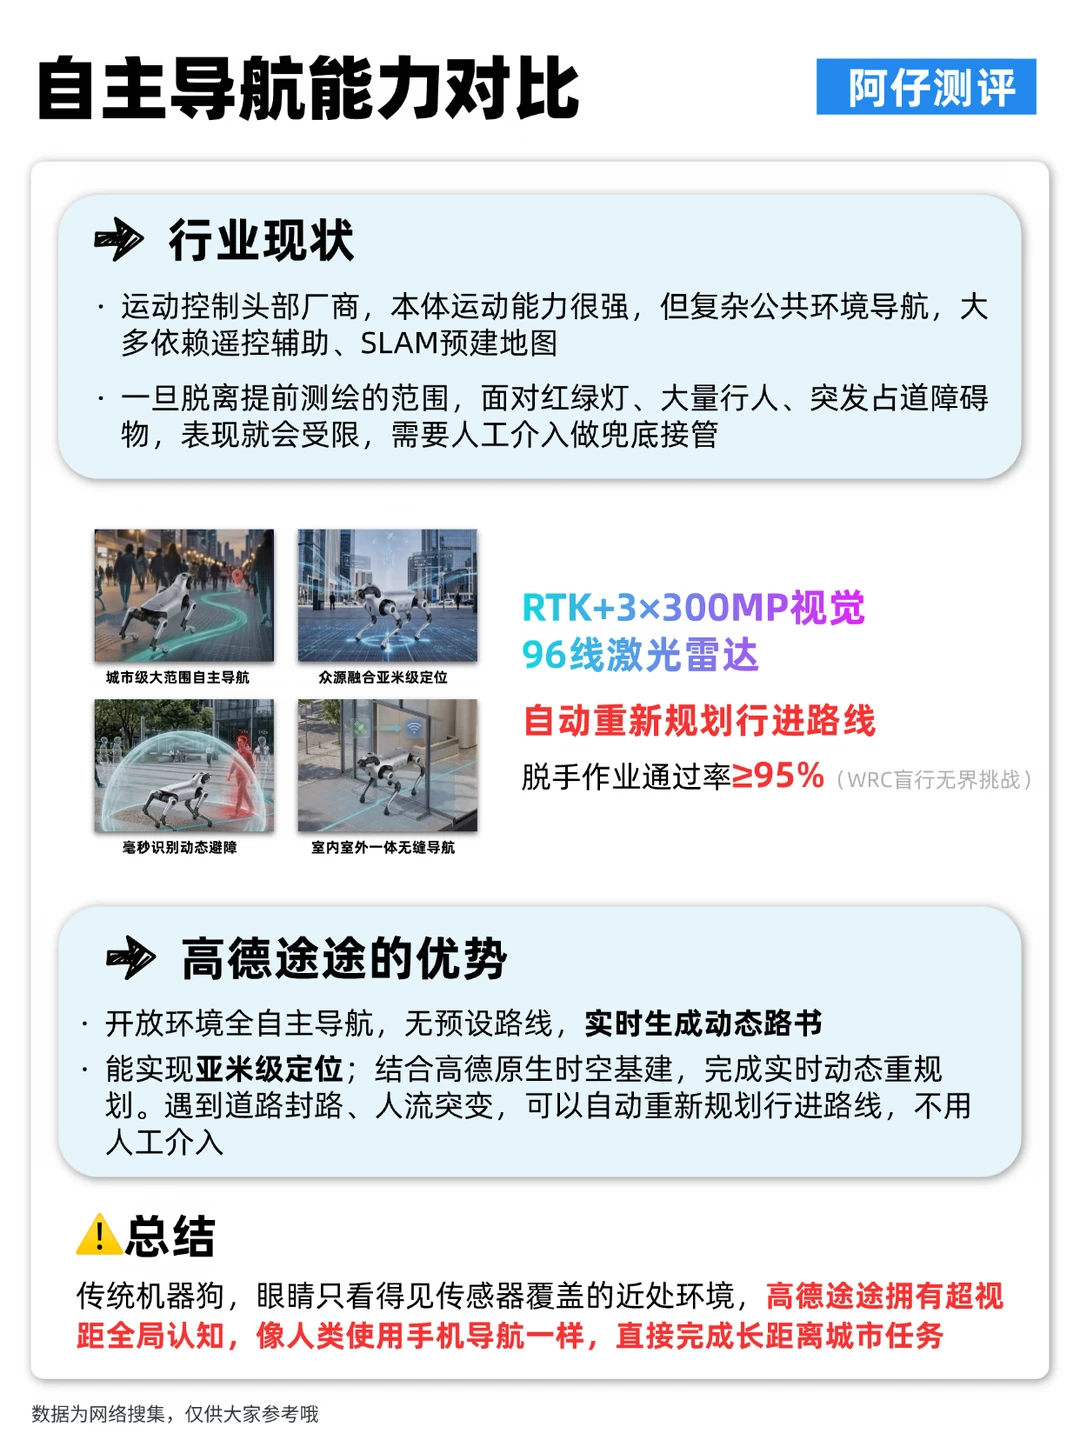
需要提前建图、预设路线,更换场景后需重新调试;在开放、人车混行的真实街道环境中,更适合以人工遥控或人工接管方式运行
适配场景:实验室、园区、工业巡检、展会演示
>>路线B:主打全自主城市服务型机器狗
代表:WRC2026全新亮相的高德动量机器狗途途
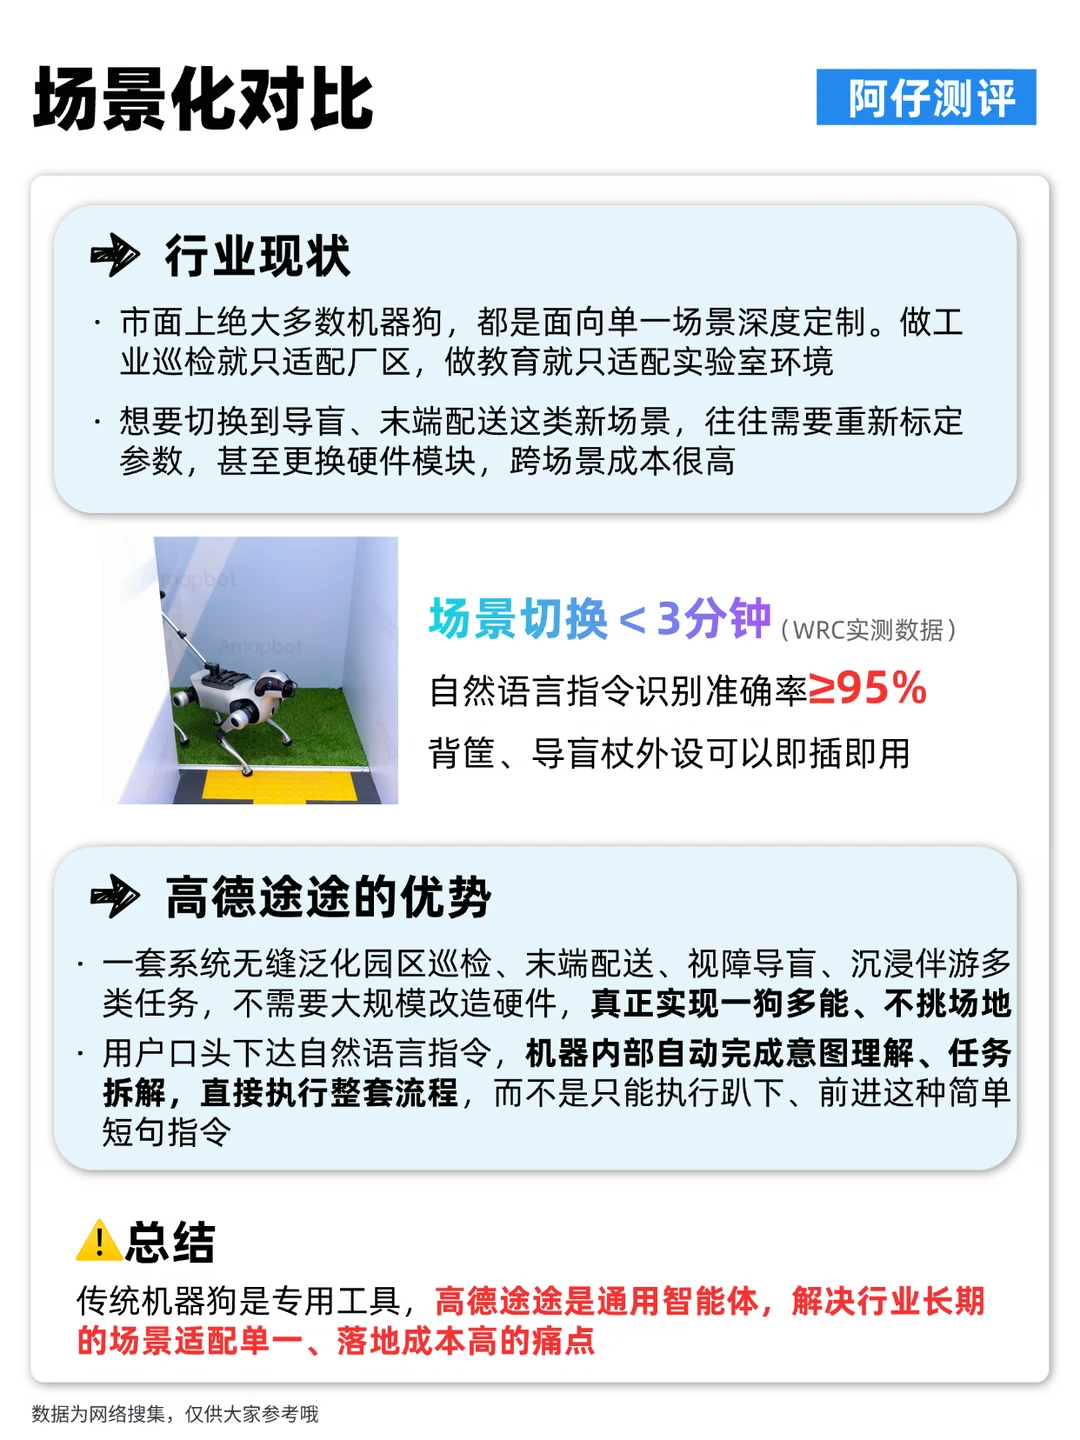
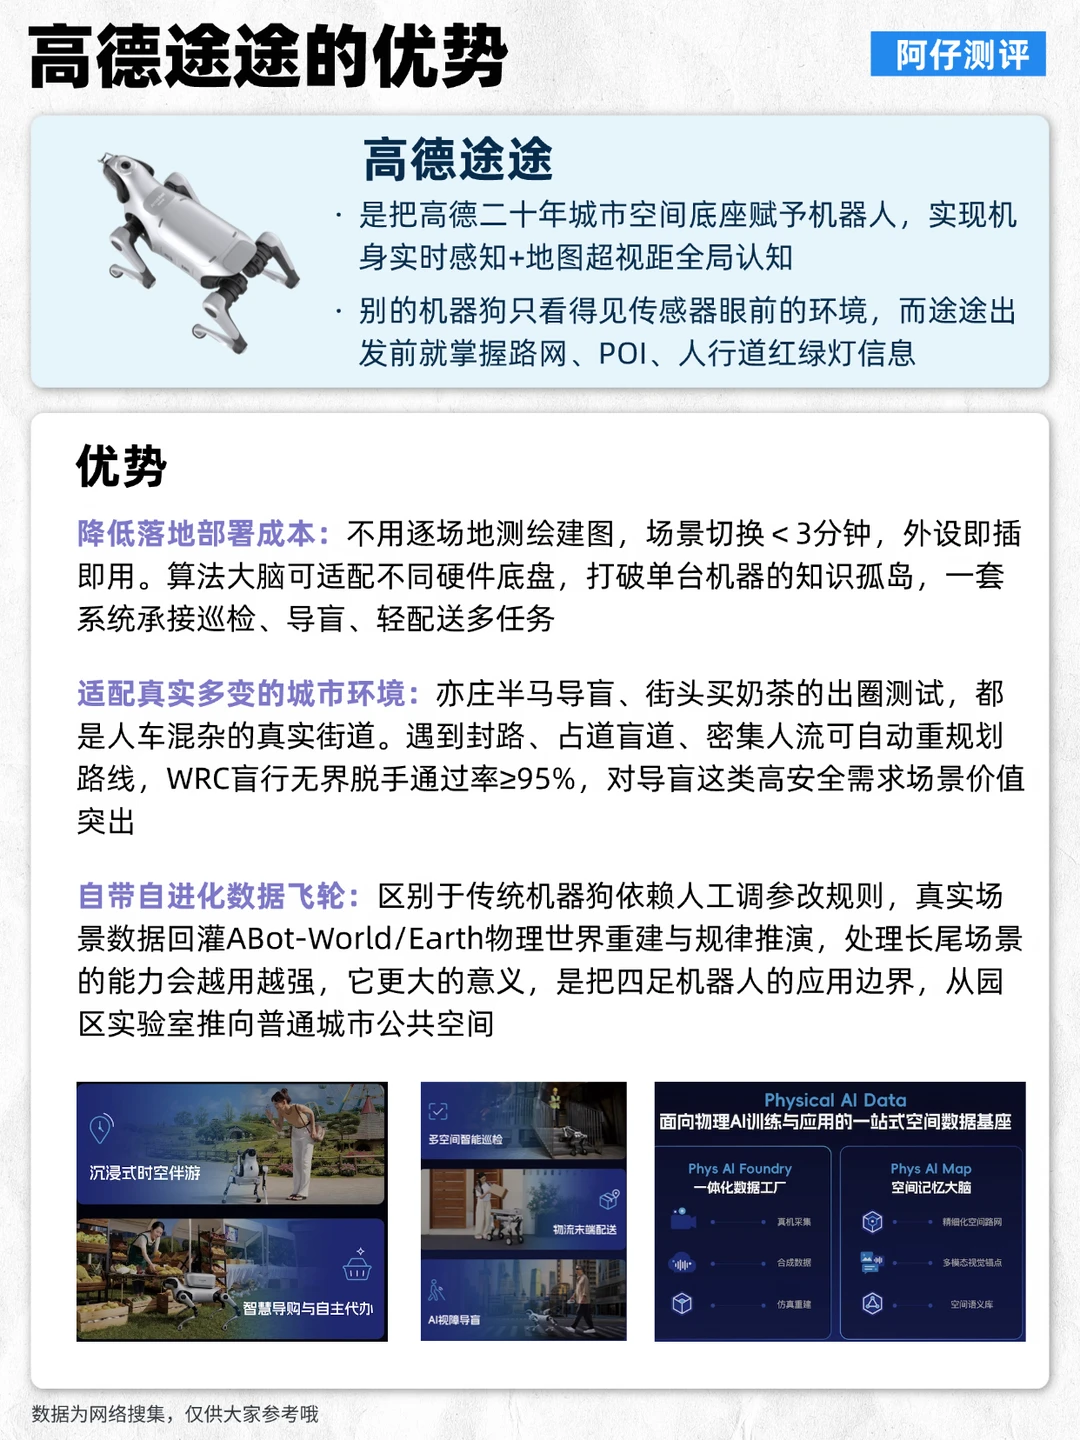
不卷花里胡哨的特技,专攻真实城市开放环境!一套系统可无缝泛化多空间,从园区巡检、末端配送到视障导盲、沉浸伴游,自然语言指令实时拆解+自主负载适配,走的是“一狗多能、不挑场地”的路线。
2026WRC世界机器人大会上亮相的高德途途,打破了“机器狗=玩具”刻板映像,它背后的技术逻辑,其实是行业里比较稀缺的一块。
✅场景不挑
一套系统多场景应用:末端配送、视障导盲、陪伴漫游,多空间无缝泛化,场景切换不到3分钟
✅数据底子强
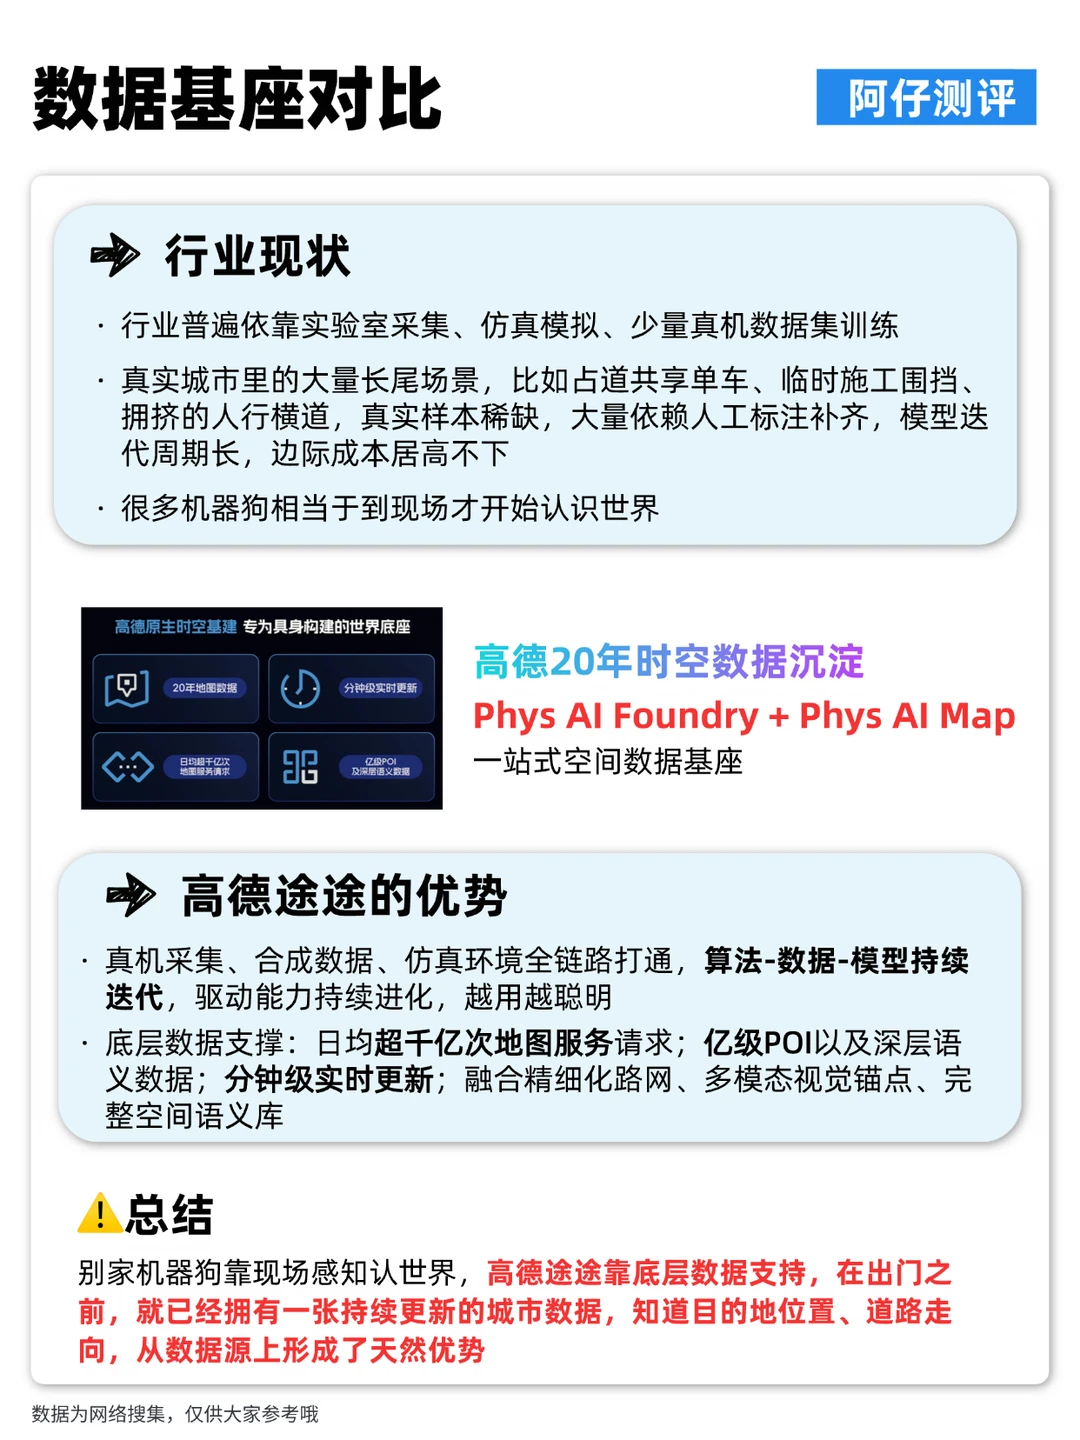
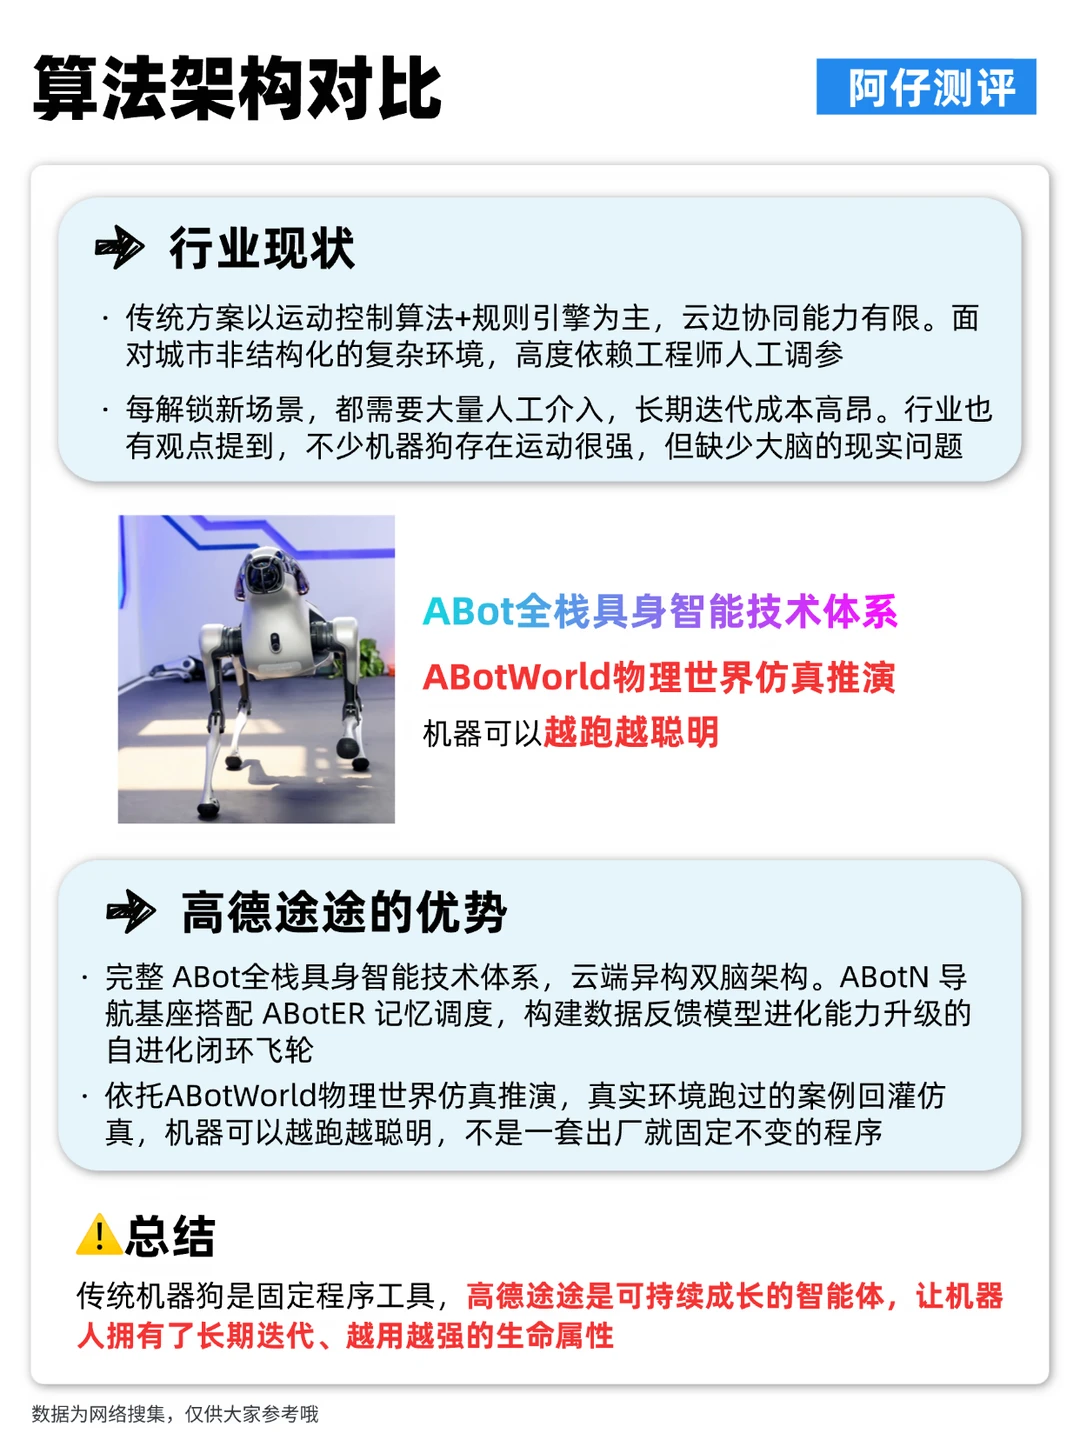
高德途途依托高德20年时空数据沉淀,日均千亿次地图服务请求、近亿POI和分钟级更新的空间语义数据,相当于给物理AI提供了一套成熟的空间认知底座,这是很多同行短期难以复制的。
✅实时生成动态路书
高德途途采用RTK+多路视觉+激光雷达融合定位,能在开放环境下实时生成动态路线并实时重规划,这也是它敢做“盲行挑战”的原因。
✅会自我进化
高德途途依托ABot-World/Earth物理世界重建与规律推演架构,云端协同自主迭代,拥有长期自主学习能力
总之,两条路线各有特色:
👉 运动派:成熟稳定,适配工业、科研、固定园区场景
👉 智能派:瞄准复杂城市公共场景,主打民用服务、便民落地
未来的机器狗,能落地服务普通人的,一定是更懂真实城市的智能型选手!
高德途途机器狗高德动量2026WRC世界机器人大会开放环境全自主多场景自主作业机器狗届实干派ABot全栈技术体系ABotWorldStudio世界模型具身智能