下一阶段卡住人形机器人的,为什么是手感?
人形机器人最容易赢得掌声的,是翻跟头、打拳、跑步;最容易在现实里“露怯”的,却是拿起一个鸡蛋,或者把一根线束准确插进连接器。
这不是动作不够漂亮,而是机器人还缺少人类习以为常的“手感”。
2026年9月7日,新华网关注到,具身智能机器人正在从展台走向真实场景,但可靠性、硬件性能和量产能力,依旧是绕不过去的几道关。舞台上的演示可以反复排练,工厂、医院和家庭里的任务却不会配合机器人重来一遍。
人类拿东西时,眼睛只是“看见”,真正让动作变得稳定的,是手指、手腕和肌肉对重量、阻力、软硬程度的即时判断。杯子里有没有水,杯壁是不是很薄,握紧一点会不会捏碎,力气小一点会不会滑落,这些信息光靠摄像头并不能完整回答。
机器人看到了杯子,不等于它知道该用多大力气抓住杯子。
没有力觉,机器人只能依赖事先设计好的动作。一旦物体位置偏了几厘米,材质换了,或者接触时出现一点意外,它就可能动作僵硬,甚至把一个看起来很简单的任务变成现场事故。
工业生产已经把这个问题验证了很多年,汽车总装线上,标准化抓取并不算难,但线束插接、零件压装、螺丝拧紧这些环节,仍然要靠力反馈判断“是不是碰到了”“有没有插到底”“力度够不够”。
同样一个零件,每次接触的角度和阻力都可能不同。力气轻了,装配不到位;力气重了,零件损坏,后续还得返工。动作越细,越不能只靠视觉和固定程序。
人形机器人未来面对的环境,比工厂更加复杂,家里的门把手、医院的输液架、养老院里的毛巾、厨房中的塑料袋,尺寸不一、位置不定,软硬和形状也经常变化。机器人要真正进入生活,就不能只是“看着做”,还得在碰到物体的那一刻判断自己碰到了什么。
行业里说的“手感”,并不是一个模糊的宣传词,而是感知、控制、材料、算法和机械结构共同形成的能力。
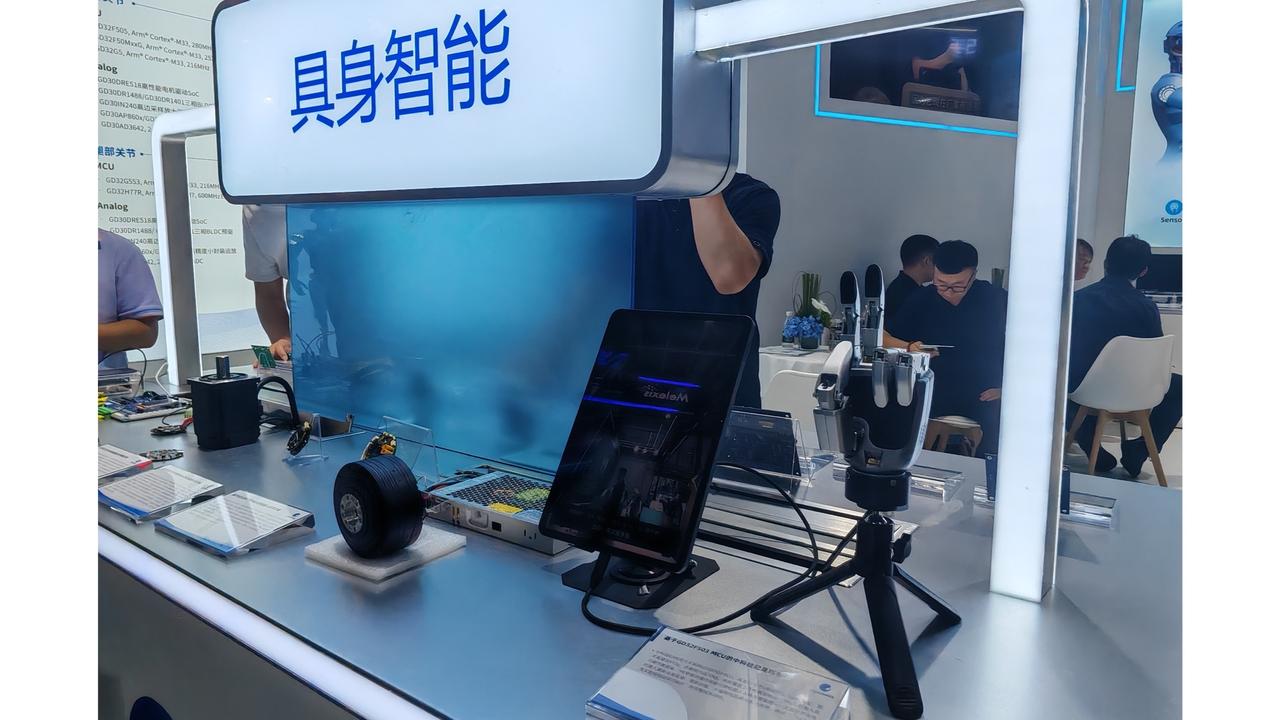
六维力传感器就是其中的重要一环,它需要同时测出三个方向的力和三个方向的力矩,还要应对震动、偏载、温度变化以及机械误差。任何一项处理不好,最后都可能表现为抓不稳、插不准、拧不紧。
坤维科技的技术路线,正好说明了这类产品为什么难做。公司常务副总经理袁明论介绍,KWR系列六维力传感器最高精度优于0.3%FS,并把材料选择、弹性体设计、应变片贴装和算法校准放到同一条技术链路里。
这个指标不是换一个零件、调几行代码就能得到的,它背后往往是长时间的材料验证、结构试错、反复标定和批量测试。
温度变化尤其容易被低估,实验室里25摄氏度时表现稳定,并不代表传感器从空调房走到40摄氏度的室外,再进入低温仓库后,仍能保持同样的准确度。
这也是人形机器人下一阶段的竞争,不会只围绕模型参数大小展开,算法可以依靠数据快速迭代,硬件却要经受材料、结构、环境和时间的反复考验。论文能讲清楚原理,量产线却会直接暴露脱胶、漂移、批次差异这些最让人头疼的问题。
坤维计划建设年产6万台六维力传感器的产能,真正难的地方,不只是建厂房、买设备、招工人,更在于检测能不能跟上。
每一台传感器都要测试零点、满量程、偏载,以及不同温度条件下的变化,检测设备要稳定,标准要统一,数据还要能够追溯。若只是靠增加人手来堆产量,误差也可能跟着一起被放大。
从产业规模看,2026年中国人形机器人累计交付约1.5万台,市场规模约20多亿元,与传统工业机器人相比仍然不大。可市场小,不代表要求低,机器人一旦进入生产现场,就要长时间工作,不能只在镜头前完成几次漂亮动作。
哪怕99%的成功率听起来已经很高,放进连续生产流程里,也可能意味着频繁停机、返工和维护。企业真正愿意付钱的,从来不是“它偶尔能做到”,而是“它每天都能稳定做到”。
现在的人形机器人,更像是在同时给“大脑”和“身体”补课。大模型负责理解指令、规划动作,传感器则负责把现实世界的反馈送回系统,没有准确反馈,模型再聪明,也像闭着眼睛打乒乓球,偶尔接住不难,难的是连续接住。
这道鸿沟,也决定了机器人落地不会一上来就包办每个家庭的家务,巡检、物流、科研、危险作业和半结构化工业岗位,更可能成为早期应用场景。这些工作目标相对清楚,收益容易计算,企业也更愿意为可靠性买单,传感器厂商还能在真实任务中积累数据。
传感器不是追着风口就能迅速做成的产品,更像一项慢功夫,材料、工艺、算法、检测和长期使用经验,少了哪一环都不行。
人形机器人还需要等待,但力觉、触觉和高可靠测量不会因为某一款机器人进展放缓就失去价值,它们同样会进入协作机器人、医疗设备和航空航天领域。
说到底,机器人能不能走进现实,不看它在台上跳得多漂亮,而看它能不能把杯子稳稳递到老人手里,把螺丝拧到合适力度,并连续工作几个月不出岔子。
真正的手感,就是机器人从“会表演”走向“能干活”的分水岭。