10 月 22 日,Sharpa 正式发布 SharpaDex v1.0 数据集,并称其刷新了公开可获取的带指尖触觉真机灵巧手操作数据集规模纪录。
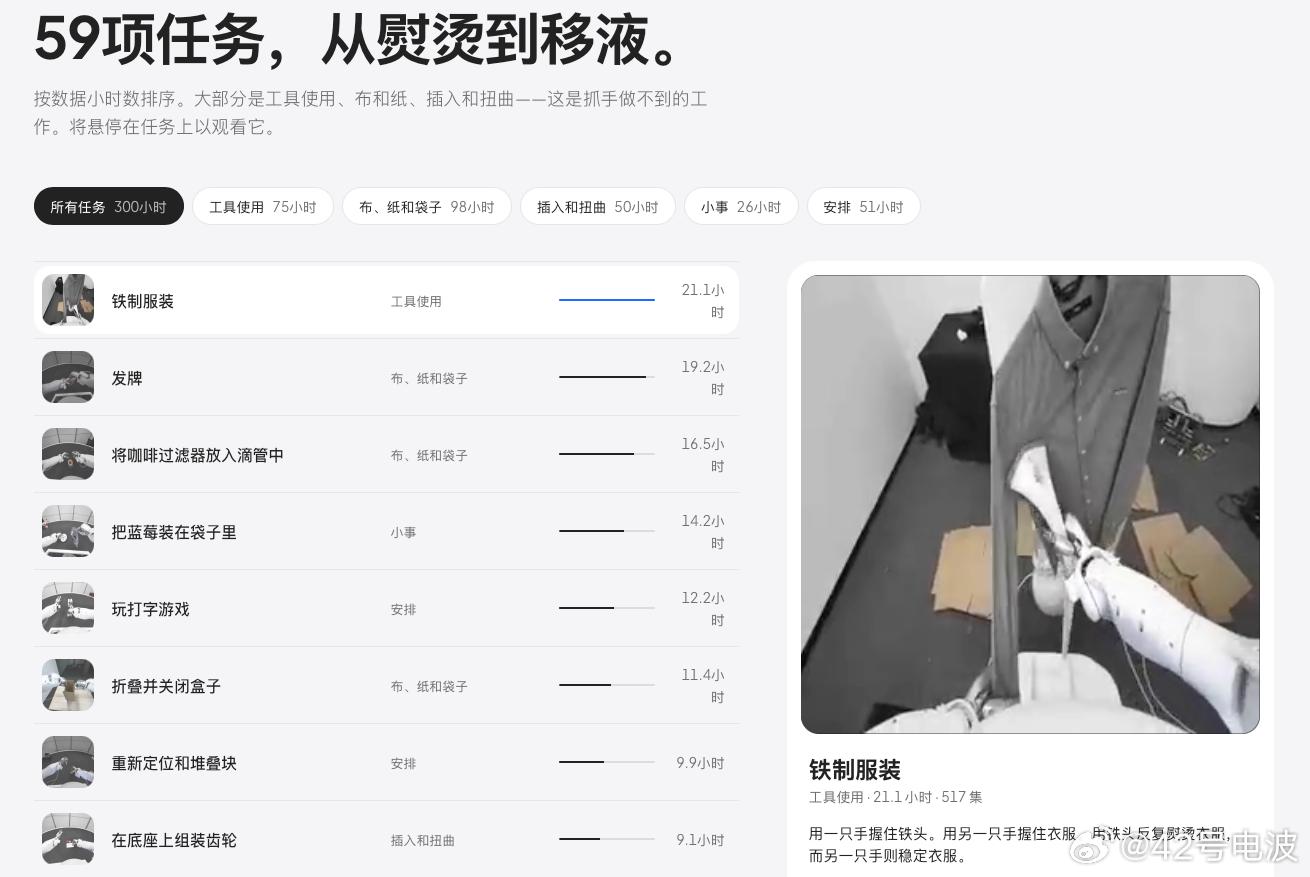
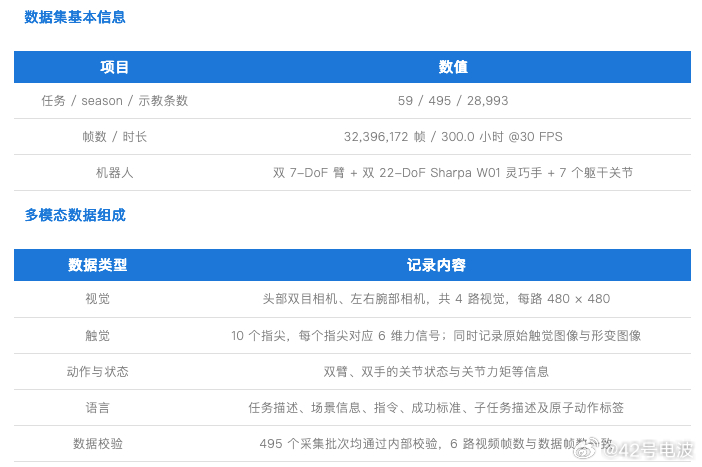
SharpaDex v1.0 包含约 300 小时真实机器人操作数据,覆盖 59 个任务、28,993 条示教,共计 32,396,172 帧。数据由双臂机器人搭载双手 Sharpa Wave(W01)灵巧手,通过遥操作采集。
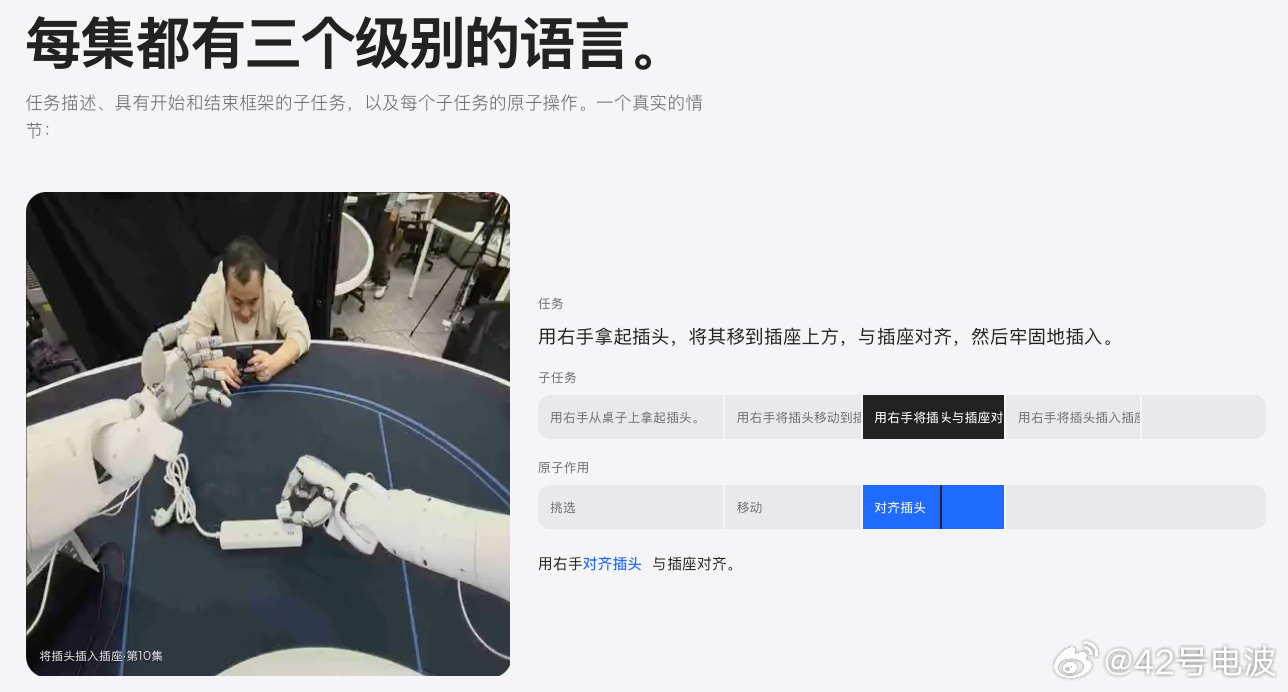
与仅记录视觉画面的数据集不同,SharpaDex v1.0 同步记录 10 个指尖的触觉信息、多视角视觉、关节状态与动作信息,并提供任务描述及细粒度语言标注。其中,约 64.9% 的数据帧至少有一根手指处于接触状态,对应约 195 小时的操作时间。
数据集覆盖工具使用、柔性物体操作、精密插装、旋拧及物品整理等任务,可用于触觉表征学习、视触觉融合、双手协作与灵巧操作策略学习等研究。
SharpaDexV1.0开源灵巧手开源数据集