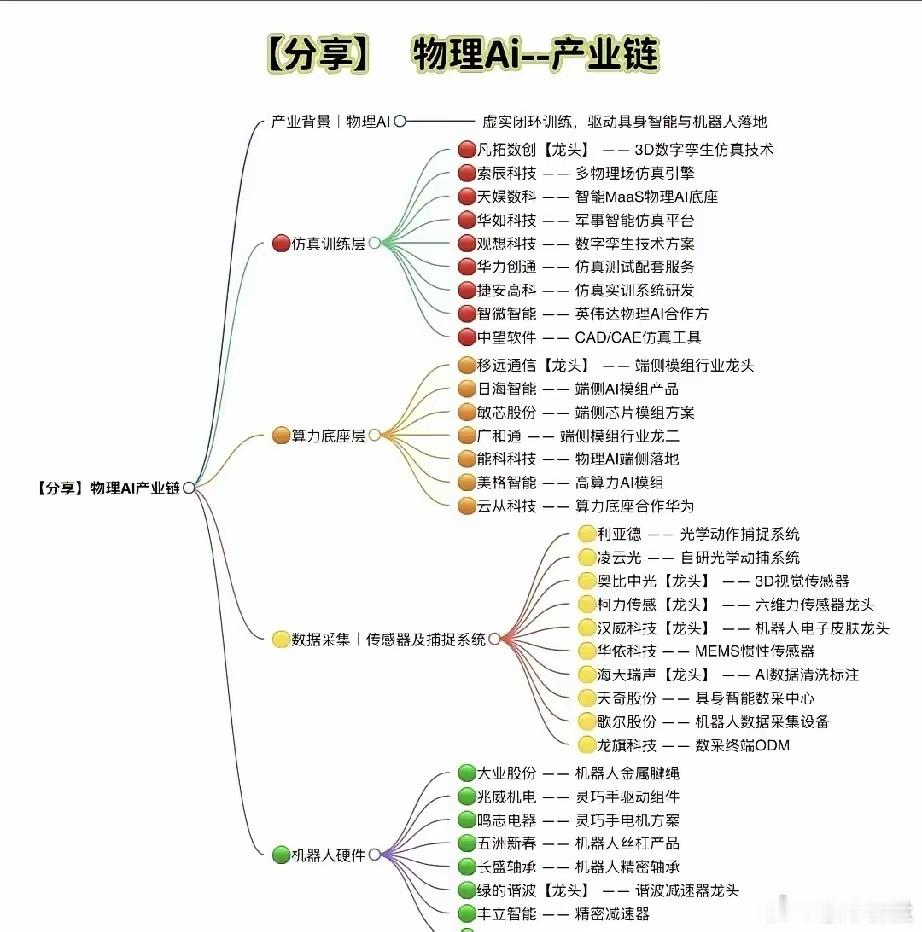
物理AI风口来袭!四大环节,撑起人形机器人全新赛道当大模型在虚拟世界不断突破上限,一场走向真实世界的变革,正悄然开启。说实话,第一次真正看懂“物理AI”这四个字,是在一个工厂车间的视频里。一台双臂机器人,正在分拣一堆形状各异的零件。没有人工遥控,没有预设轨道,它就是自己看、自己想、自己抓。抓错了,放下,换个角度,再来一次。就这么个动作,看得我愣了好一会儿。因为你知道这意味着什么吗?过去我们聊AI,聊的都是它“会写”“会说”“会画画”,全在屏幕里。可眼前这台东西,它的智能是长在“手”上的。它要真的大规模走进工厂、走进医院、走进普通人的家里,背后就不是一个软件的事了,是一整条产业链的事。我后来特意去捋了一遍,发现业内基本把这事儿拆成了四块。第一块,仿真训练。听着玄乎,其实道理很朴素,你不能让一个“婴儿期”的机器人在真车间里练摔跤,成本扛不住。所以先在虚拟世界里造一个一模一样的车间,让它一天练几万次。摔坏了一千个虚拟机器人,不心疼。练明白了,再搬到真身子上。这就是所谓“虚实闭环”,虚拟是学校,现实是考场。第二块,算力。机器人在你旁边走动的时候,它没时间把数据传回云上想半天。你喊它递个杯子,它要是算三秒才动,那基本没用了。所以现在大量计算要压到机器人本体的芯片上,当场算,当场动。这一块,恰恰是我们国产厂商追得很凶的地方。第三块,传感器。这个最好理解——机器人的眼睛、耳朵、皮肤。视觉摄像头、力觉传感器、惯性测量单元,缺一样,它就是个瞎子或者木偶。尤其是“力觉”,你手握鸡蛋的力度,轻了掉、重了碎,机器人要学会这个分寸,全靠精密传感。这一块长期是日本、德国企业的地盘,这两年国内也在一点点啃下来。第四块,才是大家看得见的本体——电机、减速器、那些精密传动件。很多人以为机器人行业比的是谁的大脑聪明,其实真到量产的时候,拼的往往是手上的活儿细不细。谐波减速器的精度、关节的稳定性,这些“笨功夫”反而最卡脖子。这四块捋完,我最大的感受是:人形机器人这事儿,真不是某一家公司灵光一闪就能成的。它是几百个环节,每个环节啃下一点点,攒出来的。当然,冷静说一句,现在离科幻片里那种“管家机器人”,还有不短的距离。动作协调性、成本、安全性,一堆硬骨头没啃完。行业里也有人泼冷水,说落地还早。这话说得也没错。但想想十年前,我们看电动车,看无人机,哪个不是这么过来的?风口这东西,从来不是喊出来的,是一环一环焊出来的。