120公里时速下,ADS如何识别14厘米小目标
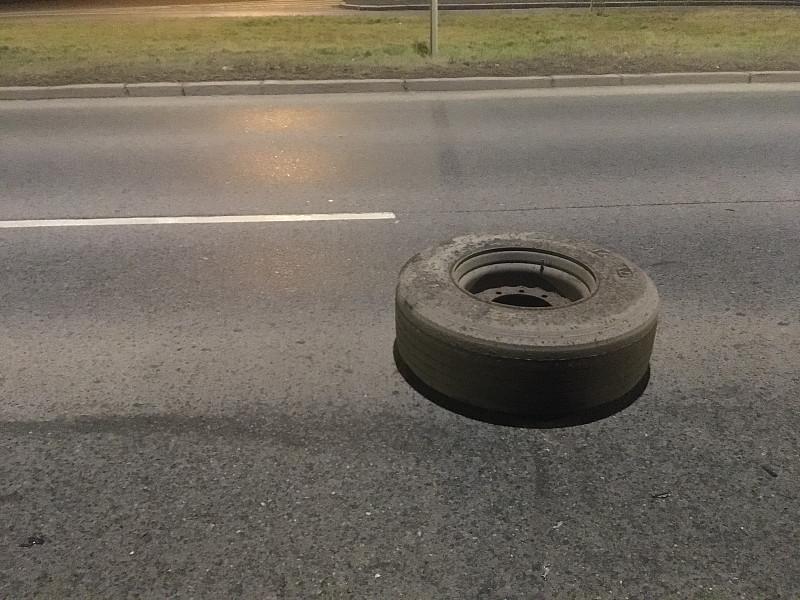
时速120公里在高速上开着,车道正中间突然滚来个半米不到的黑轮胎,留给你的反应时间连2秒都不到。
你别以为这种事是小概率。
常跑长途的老司机都懂,高速上最要命的根本不是大家都有预判的前车急刹、行人窜出、旁边车乱加塞。
是那些不知道从哪冒出来的奇葩杂物:大货车掉的轮胎、散落的纸箱子、不知道哪飞过来的碎铁片。
这些东西根本不按常理出牌,形状歪歪扭扭,颜色五花八门,甚至还在路面上滚来滚去。
很多人开辅助驾驶的时候都犯过嘀咕:真碰到这种没见过的东西,系统能认出来吗?能及时刹住吗?
这可不是小事,认不出来的话,半秒之后就是一场惨烈的碰撞。
之前华为乾崑提的那个“全目标安全”理念,说穿了就是奔着这个痛点来的。
以前的辅助驾驶,大多只能认常规的车和人,碰到这些奇形怪状的小杂物直接就“失明”。
全目标安全就是要引导系统把所有路面上的东西都认全,该躲躲该停停,把碰撞风险压到最低。
说起来容易做起来难,老司机都有体会,碰到逆光、大晚上、雨雾沙尘天,前挡风玻璃外面模模糊糊,人眼都看不清,更别说靠视觉识别的系统了。
单靠一个摄像头,撑死了也就和人眼水平差不多,要真的比人还靠谱,就得换思路。
多传感器融合就是现在公认的最优解。
三个传感器各干各的活,谁也不抢谁的功劳:
摄像头负责认路牌、红绿灯、车道线,把环境信息摸得门清。
毫米波雷达不怕雨不怕雾,穿尘穿雨都稳得很,测速更是一把好手。
激光雷达直接扫出三维空间,老远就能看见小目标,这优势谁都替代不了。
三个凑一块打配合,才能把路面上藏着的所有风险都揪出来。
今年刚发的896线双光路图像级激光雷达,直接把感知能力抬了好几个台阶。
比上一代分辨率直接翻了4倍,长焦加广角双光路设计,广角扫得宽,长焦看得远看得清,俩镜头拍出来的图直接合成一张。
最牛的是什么?120米开外,就能精准识别只有14厘米高的小障碍物。
14厘米啥概念?也就比一瓶普通矿泉水瓶高一点。
就连行业里公认的老大难,那种黑不溜秋倒在地上的轮胎、碎轮胎皮,这种低反射率的异形障碍物,它也能老远就认出来。
高速上多出来这几十米的识别距离,就等于多出来好几秒的反应时间,足够你松油门踩刹车,把事故掐灭在萌芽里。
硬件够硬了,软件算法也得跟上。
之前整个行业都头疼的难题,就是高速上那种滚来滚去的移动障碍物。
比如前面大货车掉了个轮胎,那轮胎在路面上一边滚一边歪歪扭扭变方向,你根本预判不了它往哪走,碰上了基本就是车辆受损人员受伤。
现在靠着Viva 2.0模型的海量训练,ADS系统已经能精准识别这种乱跑的移动异形障碍物,提前打方向避让或者减速。
说白了,全目标安全干的事,就是把感知的边界往宽了拓展。
以前辅助驾驶只能认人和车,现在连路面上半瓶水、掉的螺丝、滚的轮胎都能认全,这才是真的把安全感拉满了。
等哪天所有路面上的东西都逃不过系统的眼睛,是不是就真的能重新定义自动驾驶的安全标准?
这场关乎所有开车人性命的安全变革,现在才刚刚拉开序幕。